


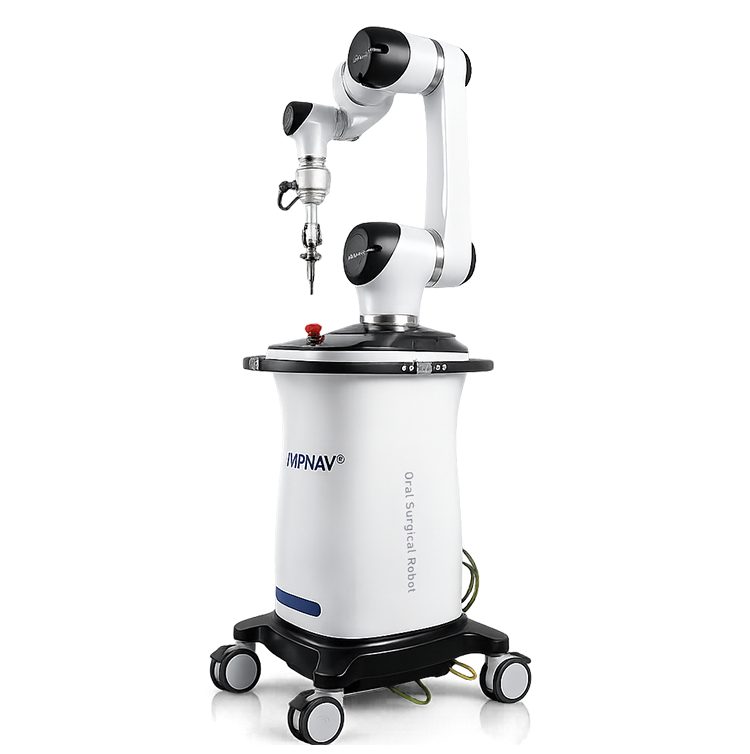
Система роботизированная фантомная IMPNAV
ПРЕИМУЩЕСТВА РОБОТИЗИРОВАННОЙ НАВИГАЦИОННОЙ ХИРУРГИИ:
— Автоматический или полуавтоматический режим движения
— Исключены любые мануальные отклонения от заданного плана лечения
— Прямая визуальная обратная связь компенсирует движения пациента
— Безлоскутные операции менее травматичны
— Сокращает кривую обучения хирурга
— Ускоряет процедуру имплантации, экономя время клиники и пациента
— Повышает проходимость хирургического приема
— Оптическое отслеживание в режиме реального времени глубины сверления и угла наклона сверла в трех измерениях. Используется КЛКТ пациента
— Планирование лечения может быть выполнено в тот же день и может быть скорректировано во время процедуры
— Универсальна для любой системы имплантов без необходимости использования специальных наборов
— Обеспечивает правильную ирригацию и беспрепятственный обзор
— Обеспечивает более высокую степень точности и предсказуемости по сравнению с традиционной имплантацией
— Имеет более высокую динамику обучения и меньшее влияние опыта оператора на точность, чем статическая навигационная система с шаблонами
— ИК-сенсорная система не создает мешающей засветки операционного поля
— Поэтапная калибровка каждого сверла исключает возможность ошибки оператора, возникающую при одномоментной калибровке над других системах
ОТЛИЧИЯ ОТ СТАТИЧЕСКОЙ НАВИГАЦИИ:
— Шаблон может ограничить видимость и доступ стоматолога к операционному полю
— В случаях с ограниченным открыванием рта или ограниченным пространством может оказаться невозможным вставить сверло для имплантата во втулку хирургического шаблона
— Втулка хирургического шаблона может не помещаться в узких беззубых пространствах
— Хирургический шаблон создается на основе предоперационной 3D-модели анатомии пациента. Это означает, что могут быть ограничения на уровень адаптивности, которого можно достичь во время операции, особенно в случаях, когда во время процедуры происходит значительная потеря костной ткани (например, немедленная установка имплантата) или если встречаются другие анатомические нарушения.
— Некоторые системы статической навигационной хирургии не полностью управляемы. Они могут только направлять пилотное сверление. Или может оказаться невозможным вставить имплантат через шаблон
— Некоторые навигационные системы требуют использования «ложек» — дополнительных объектов, требующих стабилизации и удерживания во время операции
— Для производства требуется оборудование: внутриротовой сканер, программное обеспечение CAD и 3D-принтер + смолы или фрезерный станок для изготовления шаблона
— Хирургический шаблон может быть изготовлен неточно, неправильно установлен во время процедуры или не соблюдается последовательность/инструкции, специфичные для системы. Возможен ряд ошибок на этапе CAD/CAM.
— Операция по имплантации зубов по шаблону требует дополнительного времени на планирование и подготовку
— Программное обеспечение CAD-CAM для планирования имплантатов и создания шаблонов может иметь дорогостоящую лицензию/подписку
ОТЛИЧИЯ ОТ ДИНАМИЧЕСКОЙ НАВИГАЦИИ:
— Исключены отклонения, связанные с мануальными навыками хирурга
— Нет фактора усталости
— Не нужно переключать внимание между экраном и ротовой полостью
ИССЛЕДОВАНИЯ:
— Угловое отклонение не превышает 1.6 град, точность на уровне платформы в пределах 0.69 мм, на уровне апекса в пределах 0,72 мм
— Точность роботизированной системы превосходит динамические и статические системы
Для данного товара нет материалов.
Для данного товара нет отзывов.


Мы тоже используем куки, потому что без них вообще ничего толком не работает
Ваш запрос отправлен
Ваш запрос отправлен
После обработки вашего запроса наш менеджер свяжется с вами по номеру:
Ошибка: Контактная форма не найдена.